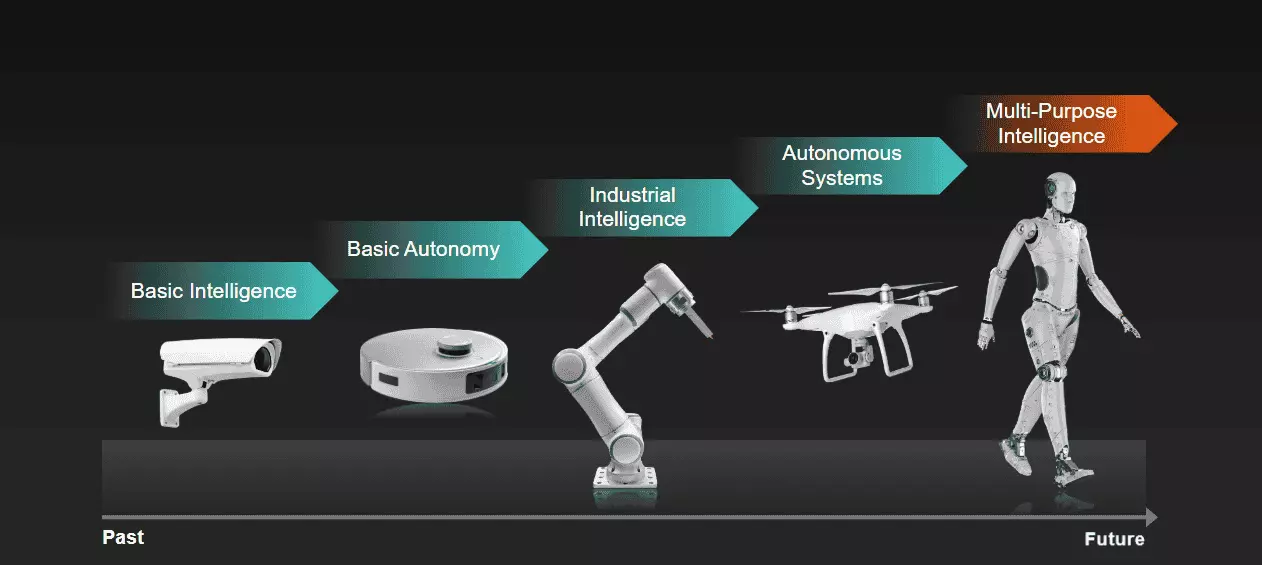
Heute nimmt „ Physical AI “ bereits in der realen Welt Gestalt an – von selbstfahrenden Fahrzeugen, die sich in Städten von San Francisco bis Shenzhen fortbewegen, über autonome Roboter in Industriehallen bis hin zu Drohnen, die Pakete ausliefern. Doch die Zukunft von „ Physical AI “ wird noch weit darüber hinausreichen und alles umfassen, von humanoiden Robotern über autonome Bildgebungssysteme im Gesundheitswesen bis hin zu einer Vielzahl weiterer Anwendungen in der realen Welt. Diese nächste Phase der KI führt die KI über Rechenzentren hinaus direkt in die physische Welt – in Form von Maschinen, die in Echtzeit mit ihrer Umgebung interagieren.
Die Bereitstellung dieser Funktionen in großem Maßstab bringt jedoch eine Reihe neuer Herausforderungen und Chancen für die Halbleitertechnologie mit sich. Multimodale Sensorik, verteilte Intelligenz, Aktorik und Energieeffizienz werden ebenso entscheidend wie die Leistung selbst. Speziell entwickelte Halbleiterplattformen bilden die Grundlage, die es ermöglicht, dass „ Physical AI “ den Schritt von der frühen Einführungsphase zum flächendeckenden Einsatz vollzieht.
Speziell entwickelte Halbleiterplattformen für Physical AI
Physical AI führt umfassendere Anwendungsbereiche ein, die die Anforderungen an Halbleiter neu definieren. Die Anforderungen von „ Physical AI “ bieten GF eine enorme Chance, zuverlässige, energieeffiziente und hochintegrierte Plattformen bereitzustellen, die sich im Laufe der Zeit anpassen lassen.
So ermöglichen unsere Plattformen diese nächste Welle von „ Physical AI “:
- Die branchenführende FDX-Plattform von GF eignet sich dank ihres extrem geringen Stromverbrauchs und ihrer geringen Leckströme, ihrer überragenden HF-Leistung, des integrierten Energiemanagements und ihres äußerst zuverlässigen Betriebs bei Temperaturen von bis zu 150 Grad Celsius ideal für Anwendungen im Bereich „ Physical AI “, die auf eine lange Batterielebensdauer bei kompakten Bauformen ausgelegt sind.
- Die differenzierte FinFET-Plattform von GF bietet eine höhere Leistung bei optimalem power und ist vollständig auf integrierte Lösungen optimiert. Damit ermöglicht sie eine effiziente Sensorik, Echtzeitverarbeitung und nahtlose Kommunikation in realen Umgebungen.
- Speicherlösungen wie MRAM und RRAM bieten eingebettete nichtflüchtige Speicheroptionen mit geringem Stromverbrauch und den schnellsten Zugriffszeiten auf dem Markt. Damit können Kunden mit vorab validiertem Speicher-IP von Grund auf differenzierte Systeme entwickeln. Dies ist entscheidend für zukunftssichere „ Physical AI “-Designs, da die herkömmliche Speicherskalierung sowohl an physikalische als auch an wirtschaftliche Grenzen stößt.
- Siliziumphotonik und Innovationen im Bereich der Hochfrequenztechnik treiben die Hochgeschwindigkeitsvernetzung voran, indem sie die Geschwindigkeit und Bandbreite der Verbindungen innerhalb und außerhalb der Anwendung erhöhen, um eine zuverlässige Kommunikation zwischen Milliarden von Geräten bei möglichst geringem Stromverbrauch zu ermöglichen.
- Advanced packaging Die heterogene Integration ermöglicht zudem „ Physical AI “, indem sie verschiedene Technologien – Rechenleistung, Speicher, HF und Stromversorgung – in kompakten, effizienten Systemen vereint, die für den verteilten Einsatz optimiert sind.
Das Echtzeit-Betriebsmodell, das dahinter steht Physical AI
Da die KI derzeit einen grundlegenden Wandel durchläuft, um in der realen Welt präsent zu sein, müssen Anwendungen im Bereich „ Physical AI “ in Echtzeit auf ihre Umgebung reagieren. In unserem letzten Blogbeitrag stellte unser Chief Business Officer, Mike Hogan, ein einfaches, aber leistungsstarkes Rahmenkonzept vor, das die Funktionsweise von „ Physical AI “ definiert: Wahrnehmen – Denken – Handeln – Kommunizieren.
- Erfassen: Erfassen Sie Daten aus der physischen Umgebung mithilfe multimodaler Sensoren wie Audio-, Haptik-, optischen, Radar- und Umgebungssensoren.
- Stellen Sie sich vor: Diese Daten lokal zu verarbeiten und auszuwerten, um Entscheidungen in Echtzeit auf deterministische, sichere und geschützte Weise zu treffen.
- Ausführen: Präzise und zeitgenaue Aktionen mittels Motoren oder Stellantrieben mit präzisen Regelkreisen ausführen.
- Kommunikation: Zuverlässiger und sicherer Datenaustausch über verteilte Systeme hinweg, vom Edge bis zur Cloud und geräteübergreifend.
Jede Schwachstelle – sei es in Bezug auf Latenz, Energieeffizienz, Sicherheit oder Zuverlässigkeit – kann jedoch die Gesamtleistung des Systems beeinträchtigen. Aus diesem Grund werden „ Physical AI “-Systeme in Zukunft stärker maßgeschneidert und anpassungsfähig sein, um nicht nur die Rechenleistung, sondern auch den praktischen Betrieb über lange Lebenszyklen hinweg zu optimieren.
Überwindung von Leistungs- und Latenzbeschränkungen bei Physical AI
Leistungsaufnahme und Latenz sind grundlegende Einschränkungen auf Systemebene, die die Möglichkeiten von „ Physical AI “ bestimmen. Diese Anwendungen laufen kontinuierlich unter begrenzten thermischen Bedingungen, oft ohne direkten Zugang zu reichlich vorhandener Energie, und erfordern gleichzeitig Echtzeit-Reaktionsfähigkeit. Mit zunehmendem Halbleiteranteil können ein ineffizienter Stromverbrauch und übermäßige Latenz die Leistung einschränken, die Zuverlässigkeit verringern und die Lebensdauer verkürzen.
Durch die Optimierung hinsichtlich Energieeffizienz und extrem geringer Latenz können „ Physical AI “-Systeme unter den gegebenen Einschränkungen hinsichtlich Stromverbrauch, Wärmeentwicklung und Rechenleistung mit weniger Ressourcen mehr leisten. Daher sind innovative Halbleiterplattformen unerlässlich, um „ Physical AI “ über Pilotprojekte hinaus und schließlich in missionskritische Umgebungen zu skalieren.
Ermöglichung softwaredefinierter, verteilter Intelligenz
Im Zuge der Weiterentwicklung von „ Physical AI “-Systemen verlagert sich der Schwerpunkt der Architekturen weg von zentralisierten Rechenprozessen hin zu verteilter Intelligenz. Anstatt alle Daten in die Cloud oder an einen einzelnen Prozessor zu senden, wird die Intelligenz an der Schnittstelle zur realen Welt angesiedelt, sodass sie näher an dem Ort liegt, an dem Daten generiert und Maßnahmen ergriffen werden.
Software-definierte Architekturen spielen bei diesem Wandel eine entscheidende Rolle. Durch die Entkopplung von Hardware und Software können Entwickler Funktionen kontinuierlich aktualisieren und verfügen über die Flexibilität, sich weiterentwickelnde KI-Modelle zu unterstützen, ohne die eigentliche Hardware neu konzipieren zu müssen. Dies ist besonders wichtig bei langlebigen Systemen wie Fahrzeugen, Industrieanlagen und Roboterplattformen.
Physical AI Heute: Softwaregesteuerte Fahrzeuge
Eines der sichtbarsten Beispiele für „ Physical AI “ ist heute das softwaredefinierte Fahrzeug (SDV). Moderne Fahrzeuge verfügen heute über Hunderte von Chips, die fortschrittliche Fahrerassistenzsysteme (ADAS), Infotainment, Konnektivität und das Batteriemanagement unterstützen. Mit der zunehmenden Verbreitung von Autonomie, Elektrifizierung und Konnektivität steigt jedoch der Halbleiteranteil pro Fahrzeug weiter an. Allein in den letzten fünf Jahren ist der durchschnittliche Halbleiteranteil pro Fahrzeug von 700 auf 1.000 US-Dollar gestiegen, und S&P Global Mobility schätzt, dass dieser Wert bis zum Ende des Jahrzehnts weiter auf etwa 1.400 US-Dollar ansteigen wird.
Diese Systeme stützen sich auf leistungsstarke Sensoren, Echtzeitverarbeitung und präzise Aktuatoren, um die Sicherheit im Automobilbereich und das Benutzererlebnis zu verbessern – und das alles unter strengen power thermischen Einschränkungen.
Physical AI Morgen: Humanoide Roboter
Die gleichen Prinzipien gelten auch für neue humanoide Systeme, die ein noch höheres Maß an Flexibilität benötigen, um sich weiterentwickelnde KI-Modelle, Sensorfusionsalgorithmen und Autonomie-Stacks zu unterstützen. Denn humanoide Roboter benötigen multimodale Sensorik, um ihre Umgebung wahrzunehmen, verteilte Intelligenz, um Daten mit extrem geringer Latenz zu verarbeiten, sowie präzise Motorsteuerung, um flüssige, menschenähnliche Bewegungen in Echtzeit mit Dutzenden von Freiheitsgraden auszuführen.
Es ist keine Überraschung, dass ein hochwertiger industrieller Humanoid einen Halbleiteranteil aufweist, der bis zu viermal so hoch ist wie der von SDVs. Diese zunehmende Halbleiterdichte macht eines deutlich: Die Skalierung von „ Physical AI “ wird von Plattformen abhängen, die Echtzeitleistung innerhalb enger Grenzen hinsichtlich Stromverbrauch, Wärmeentwicklung und Zuverlässigkeit liefern können.
Die Grundlagen für die Zukunft von „ Physical AI “ schaffen
Da die „ Physical AI “-Welle Intelligenz aus der Cloud in die physische Welt trägt, wird Erfolg nicht mehr allein durch reine Rechenleistung definiert, sondern durch die Fähigkeit, zuverlässige, energieeffiziente und anpassungsfähige Systeme in großem Maßstab bereitzustellen. Bei GF suchen wir kontinuierlich nach Möglichkeiten, unsere Technologieplattform für diese Zukunft zu verbessern, die auf Sensorik, Echtzeit-Entscheidungsfindung, Aktorik und Kommunikation ausgelegt ist.
Nach unserer kürzlich erfolgten Übernahme von MIPS haben wir unsere Plattformen um die MIPS-Produktpalette erweitert, um die wachsenden Chancen im Bereich „ Physical AI “ besser nutzen zu können. In der nächsten Folge dieses Blogs werden wir mit Sameer Wasson, dem CEO von MIPS, darüber sprechen, wie wir die Architektur, das geistige Eigentum und das Design von MIPS mit den optimierten Prozesstechnologien von GF kombiniert haben, um Rechenlasten zu verbessern und die deterministische Echtzeitleistung zu liefern, die „ Physical AI “ erfordert.

Ed Kaste ist Senior Vice President des Power bei GF, wo er die Strategie für power des Unternehmens leitet, die differenzierte Lösungen für die Märkte Smart Mobile, IoT, Automobil, Kommunikationsinfrastruktur, Rechenzentren sowie Luft- und Raumfahrt und Verteidigung ermöglicht. Zuvor hatte er leitende Führungspositionen in den Bereichen Produktmanagement, IoT und im FDX™-Geschäft inne, wobei sein Schwerpunkt auf der Förderung des Wachstums durch anwendungsorientierte Halbleiterinnovationen lag. Er kam 2015 zu GlobalFoundries, nachdem er bei IBM Führungspositionen in der Halbleiterforschung, -entwicklung und -fertigung innegehabt hatte.